
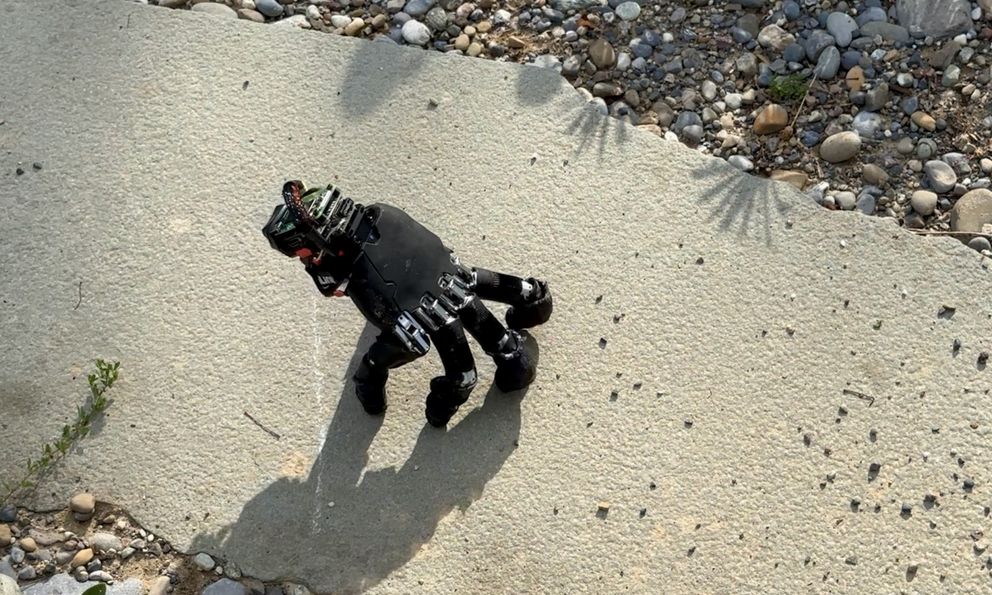
Hình ảnh một bàn tay đứt rời lướt đi thoăn thoắt bằng các đầu ngón tay vốn là nỗi ám ảnh kinh điển của văn hóa đại chúng, gắn liền với nhân vật Thing kỳ dị trong tác phẩm The Addams Family hay bộ trang phục gây sốt của Heidi Klum mỗi mùa Halloween.
Thế nhưng, tại Viện công nghệ liên bang Thụy Sĩ Zurich (ETH Zurich), các nhà khoa học đã biến hình tượng rùng rợn ấy thành một bước tiến công nghệ đột phá, mở ra hướng đi hoàn toàn mới cho lĩnh vực cứu hộ và thăm dò kỹ thuật.
Ý tưởng khởi nguồn của công trình này xuất phát từ một bài toán thực tế trong ngành chế tạo máy. Thông thường, các bàn tay robot tối tân luôn cần một cánh tay cơ học cồng kềnh nâng đỡ và điều hướng. Điều này khiến chúng hoàn toàn bất lực trước những không gian chật hẹp, hiểm trở.
Nhà nghiên cứu Robert Katzschmann chia sẻ với chuyên trang ScienceAlert rằng một robot trong tương lai hoàn toàn có thể phóng thích chính bàn tay của mình vào những khe hẹp mà thân hình đồ sộ không thể lọt qua, từ đó tiến hành kiểm tra máy móc, gạt công tắc, dịch chuyển chướng ngại vật rồi tự quay trở lại kết nối với cơ thể mẹ.
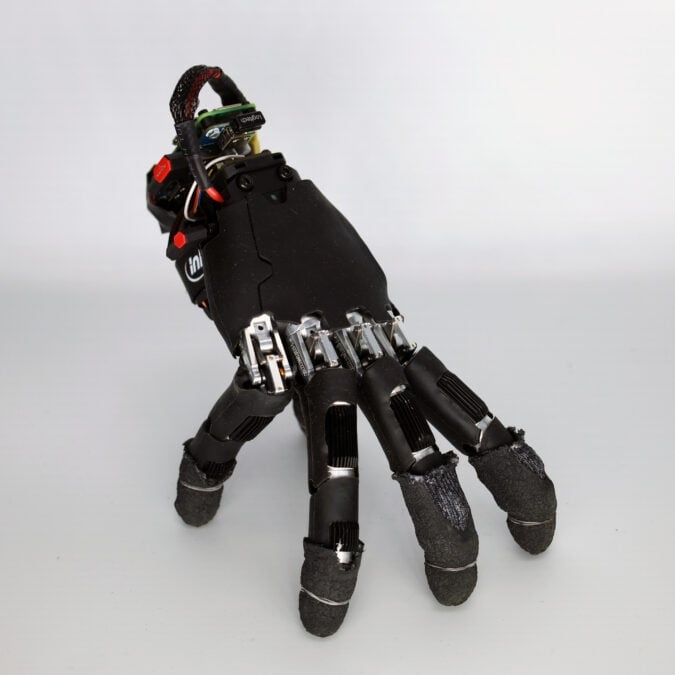
Để hiện thực hóa tầm nhìn này, nhóm tác giả gồm Amirhossein Kazemipour, Hehui Zheng và Robert Katzschmann đã công bố công trình nghiên cứu dưới dạng bản thảo sơ bộ trên kho lưu trữ khoa học arXiv.
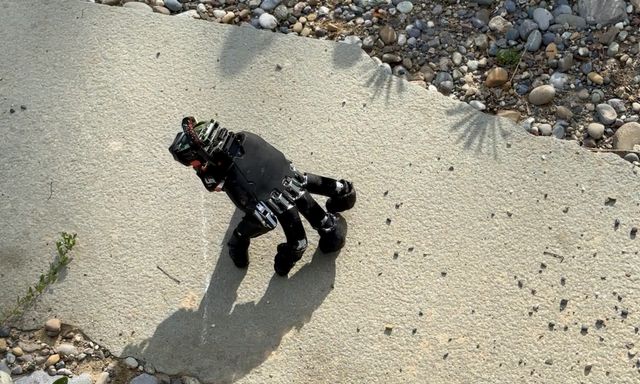
Điểm đặc biệt là họ không chế tạo một bộ khung hoàn toàn mới mà tận dụng mẫu bàn tay thương mại sẵn có mang tên WUJI. Trên lưng bàn tay, các kỹ sư tích hợp trọn vẹn một bộ pin nguồn, một máy tính vi xử lý và cảm biến chuyển động. Toàn bộ cỗ máy độc lập này chỉ nặng vỏn vẹn 818 gram.
Thách thức kỹ thuật lớn nhất đặt ra nằm ở chính cấu trúc tự nhiên của bàn tay. Khác với loài chân khớp hay các robot bốn chân đối xứng, bàn tay con người có các ngón dài ngắn không đều, riêng ngón cái lại nằm chếch hẳn sang một bên. Khi đặt các đầu ngón tay xuống mặt bàn và nhấc một ngón lên, việc giữ thăng bằng đã khó, huống chi là phải liên tục thay đổi điểm tựa để mang vác toàn bộ khối lượng 818 gram tiến về phía trước.
Để giải bài toán hóc búa này, các nhà nghiên cứu đã áp dụng thuật toán học tăng cường trong môi trường mô phỏng kỹ thuật số. Mỗi đầu ngón tay được thiết lập một điểm quy chiếu ở trạng thái nghỉ; các chuyển động giúp tiến lên đúng hướng sẽ được cộng điểm, trong khi những rung lắc mất kiểm soát sẽ bị trừ điểm nặng nề. Sau hàng triệu phép thử ảo, hệ thống tự tìm ra dáng đi tối ưu mà không cần con người phải lập trình cưỡng bức từng góc gập của khớp nối.
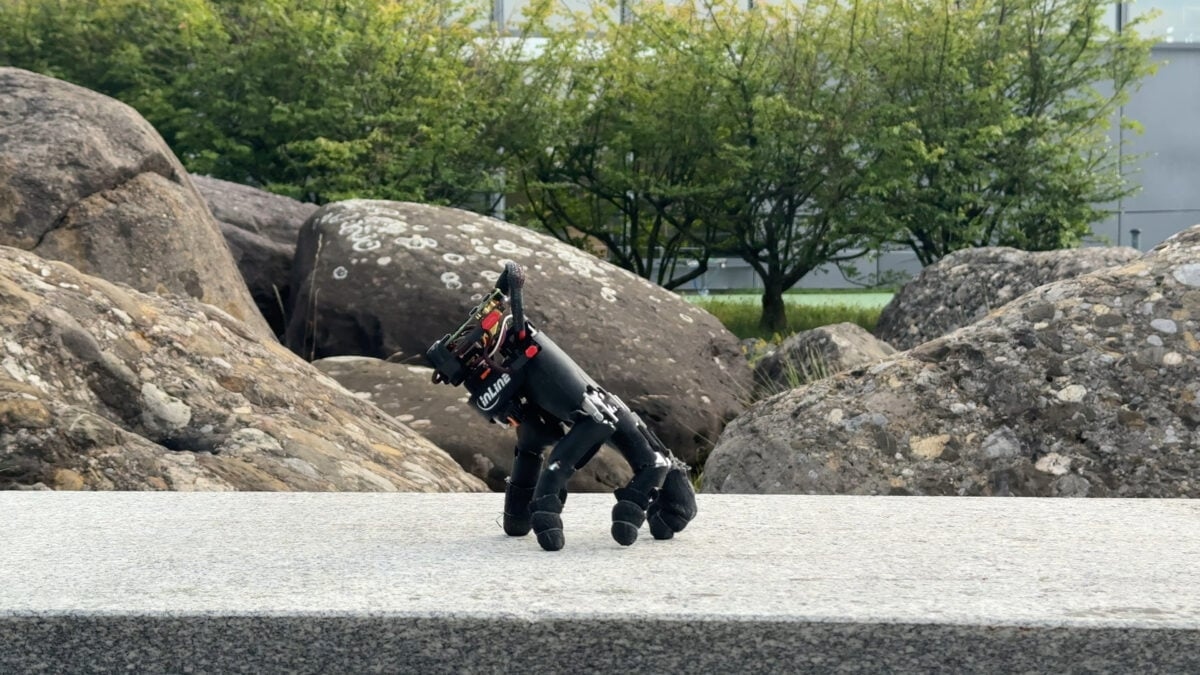
Kết quả thử nghiệm thực tế đã chứng minh tính hiệu quả vượt bậc của thuật toán. Mang vác toàn bộ phần cứng trên lưng, bàn tay cơ khí này đã tự bò trườn thành công qua 14 bề mặt vật liệu khác nhau, từ sàn gỗ trơn nhẵn, thảm cỏ mềm, mặt sỏi gồ ghề cho đến những tấm lưới kim loại sắc lạnh.
Khi nhận lệnh điều khiển hướng đi từ tay cầm chơi game, bộ vi xử lý trên bo mạch đã tự động điều phối nhịp nhàng từng ngón tay để duy trì trọng tâm mà hoàn toàn không cần tới mắt thần camera dẫn đường. Trên bề mặt thảm, tốc độ di chuyển trung bình được ghi nhận đạt 9,3 centimet mỗi giây qua 21 lượt chạy. Đáng nể hơn, trong 25 lần bị xô ngã ngửa, cỗ máy đã tự xoay sở chống các ngón tay xuống mặt sàn để bật dậy thành công tới 21 lần.
Không dừng lại ở việc bò trườn đơn thuần, nhóm nghiên cứu tại ETH Zurich còn chứng minh các ngón tay có thể vừa nâng đỡ trọng lượng cơ thể vừa thực hiện tác vụ độc lập.
Trong các bài kiểm tra chuyên biệt, cỗ máy đã dùng một ngón tay gõ chính xác vào các phím mũi tên trên bàn phím máy tính 29 lần trong 32 lượt ra lệnh liên tiếp để điều khiển nhân vật trong trò chơi giải đố Sokoban. Ở một kịch bản phức tạp hơn, dưới sự định vị tọa độ từ camera gắn trần, bàn tay đã khéo léo tiếp cận và dùng lực đẩy một khối hộp lập phương đến đúng vị trí mục tiêu định sẵn.
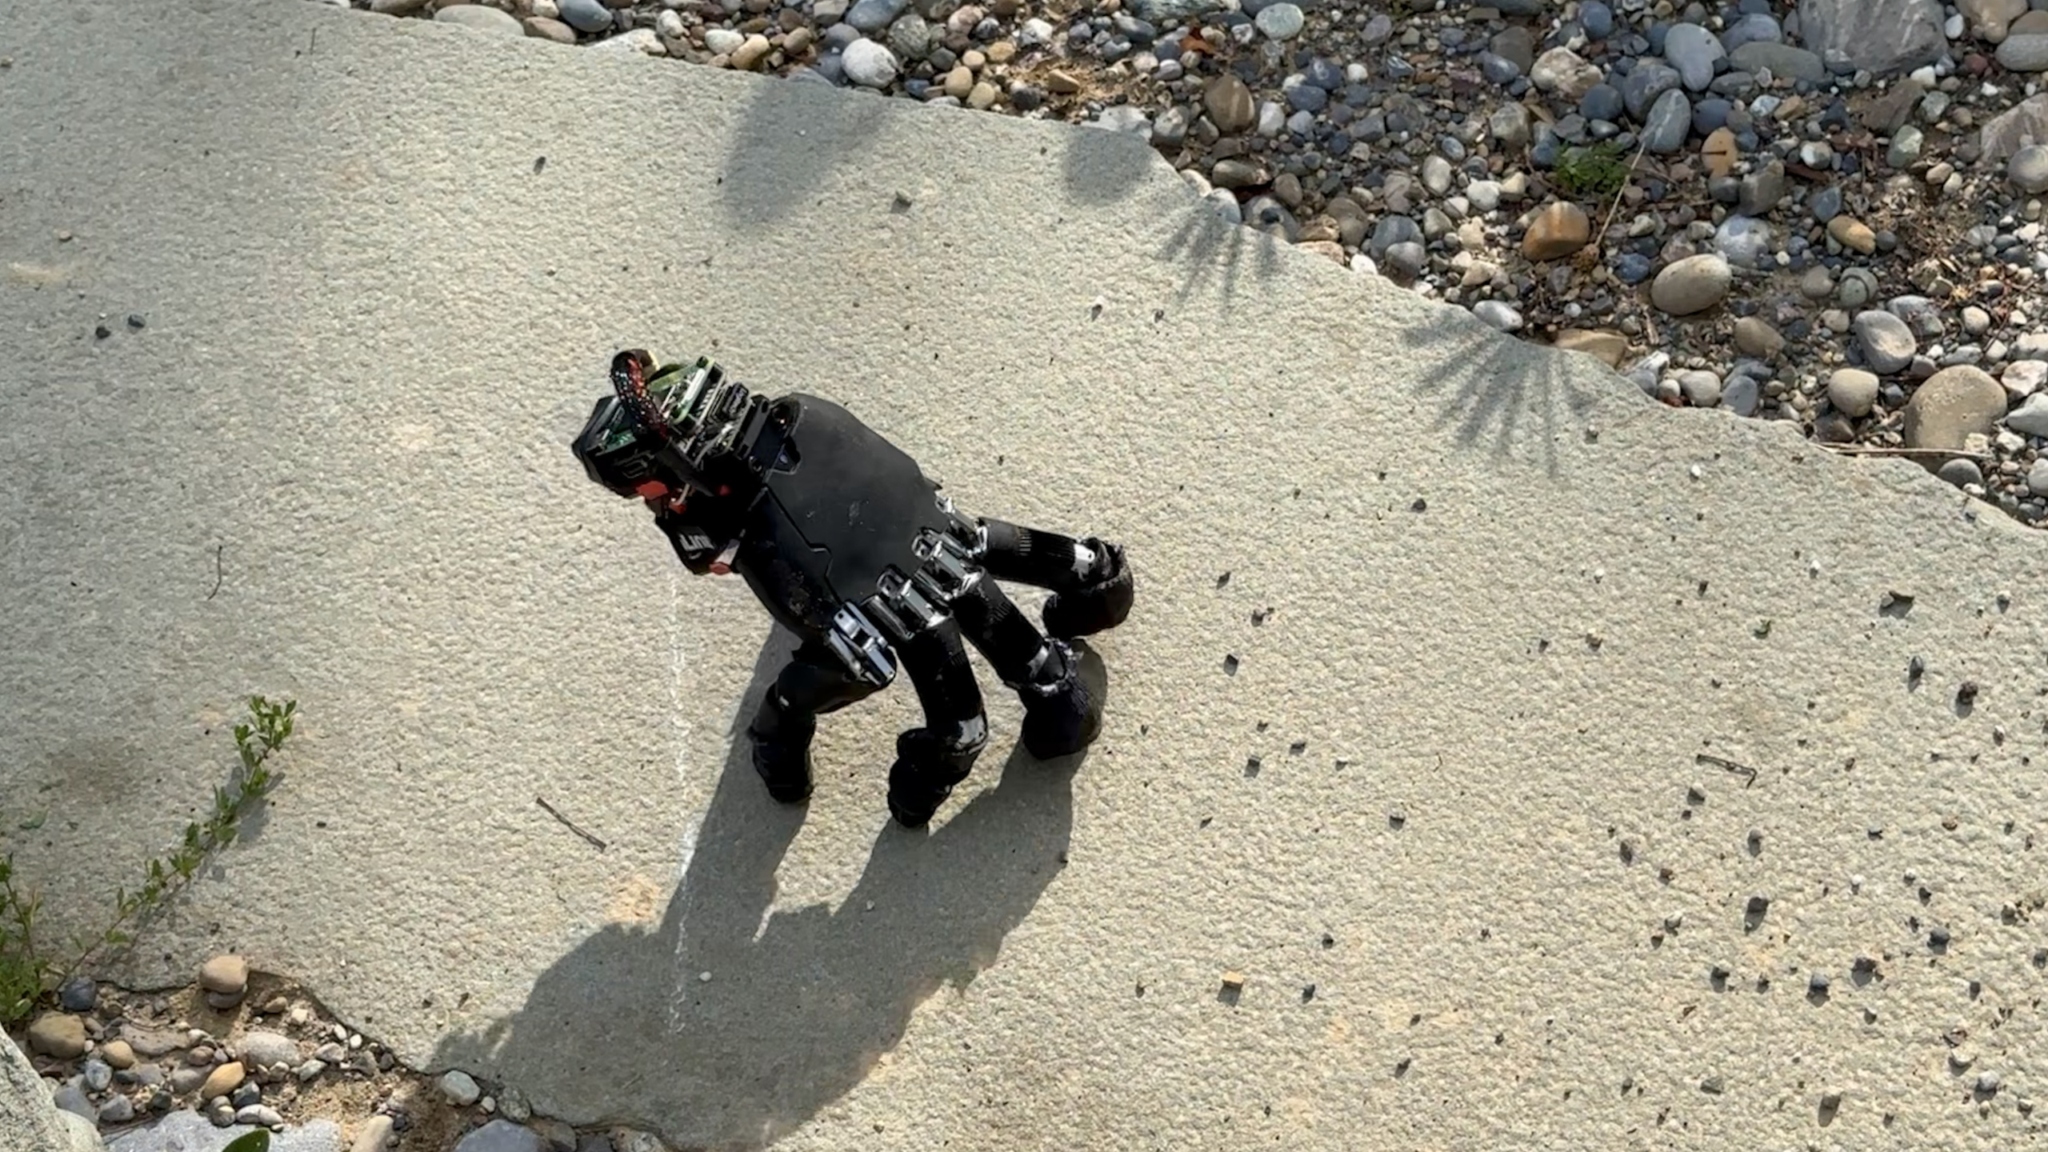
Dẫu phía trước vẫn còn nhiều rào cản cần chinh phục, như việc tích hợp camera trực tiếp lên mu bàn tay, hoàn thiện cơ chế tự tháo rời rồi lắp ghép lại với thân robot, hay ứng dụng các thớ cơ nhân tạo để điều chỉnh độ co giãn linh hoạt, nhưng những gì mà nhóm nghiên cứu ETH Zurich làm được đã đánh dấu một cột mốc phi thường. Bàn tay cơ khí không còn là một bộ phận thụ động đợi lệnh, mà đã chính thức trở thành một thực thể tự hành đầy tiềm năng.
Đức Khương